English

音圈电机快反镜在设计应用选型上重点问题
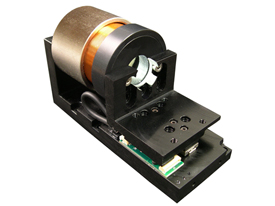
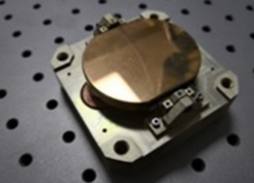
同茂音圈电机快反镜是一种通过音圈电机驱动反射镜偏转的光机电一体化装置,用于实现光束方向的高精度、高动态控制。其核心原理基于安培力:通电线圈在磁场中受力产生运动,驱动镜面绕轴偏转;
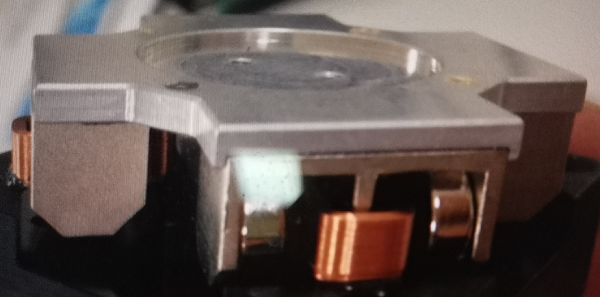
驱动方式:动圈音圈电机由磁体(固定部分)和线圈(可动部分)组成,线圈通电后受磁场作用力,带动反射镜摆动。也可以是线圈固定,磁钢与镜面连接;
控制特性:具有大行程(可达±17 mrad)、高带宽(可达1000 Hz)、低磁滞和强抗冲击振动能力,但位移精度较低(需依赖闭环控制补偿)
. 系统结构与关键组件
同茂音圈电机快反镜的典型结构包括以下部分:
反射镜:采用高比刚度材料(如碳化硅、铍)以减少热形变,表面镀高反膜提升反射效率
同茂电机动圈式设计:磁体固定,线圈与镜面连接,运动质量小,惯量低,动态响应高,适合扫描追踪等场合;
同茂电机动磁式设计:线圈固定,磁体与镜面连接,避免线缆拖拽问题,适合航天环境
磁极分布:采用对称永磁体(如钕铁硼)与导磁体组合,优化磁场强度与均匀性
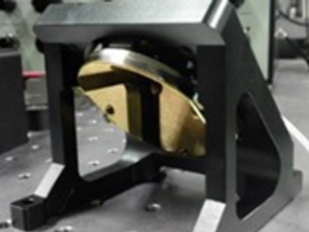
柔性支撑结构:
十字轴式柔性铰链:通过弹性形变传递力矩,增大转角范围(如±52.93 mrad)
缺口型柔性铰链:提升柔度与应力分布均匀性,减少中心漂移
位移传感器:多采用电涡流传感器,通过差分信号测量镜面偏转角度,抗干扰能力强
3. 性能优势与应用场景
优势:大行程与高动态响应:适用于需要快速粗调的场景(如卫星激光通信、激光雷达)。
抗恶劣环境:耐受振动、冲击(如机载吊舱、火箭发射)
低功耗静态运行:适合长期稳定指向需求
应用领域:
国防军工:目标跟踪、激光武器制导。
航空航天:卫星激光通信、天文望远镜自适应光学
工业检测:高精度光束稳像与扫描。
4. 同茂音圈电机快反镜与压电陶瓷快反镜的对比
|
参数 |
音圈电机快反镜 |
压电陶瓷快反镜 |
|
行程范围 |
大(±30 mrad) |
小(±2 mrad) |
|
定位精度 |
低(依赖闭环控制) |
高(闭环精度可达0.05 μrad) |
|
带宽 |
高(>500 Hz) |
极高(>1000 Hz) |
|
抗冲击性 |
强 |
弱 |
|
功耗 |
低(静态) |
高(需持续高压驱动) |
|
|
|
|
音圈电机快反镜在设计与应用中,主要包括以下几类关键参数:
整体结构参数反射镜口径、转角范围。
动态性能参数工作带宽、阶跃响应 、到位时间、扫描速度。
指向精度参数 转角分辨率、重复定位精度 、绝对指向精度。
环境适应性参数 高低温适应性冲击振动耐受性。
系统约束参数体积重量功耗。
接口约束 机械接口,电接口通信协议,线缆长度。
这些参数是系统设计中确保音圈快反镜性能的基础,直接影响其在实际应用中的表现。
除上述重要参数外,系统工程师在音圈电机快反镜实际应用中,要注意以下易被忽视的问题,可能导致系统隐患:
一、高低温下的绝对定位精度 :
1.在音圈电机快反镜处于光闭环的系统中,绝对定位精度通常不是重点关注对象。然而,在激光测距等开环指向系统中,绝对定位精度至关重要。
2.对于环境温度变化较大的系统,还需特别关注高低温条件下的绝对定位精度表现,以确保系统在极端环境中的可靠性,因为材料热膨胀系数差异可能导致漂移 ;
二、音圈电机冲击振动后的绝对定位精度
常规测试中,冲击振动后往往只关注功能是否正常。但在对绝对定位精度有要求的系统中,必须额外验证冲击振动后零位定位精度或全角度定位精度的稳定性,需验证锁止机构可靠性(如熔断锁止设计);
三、振动中的音圈电机重复定位精度
1.在机载吊舱等存在振动的应用场景中,工作过程中的振动不可避免。 2.系统设计需关注音圈电机快反镜在振动条件下的锁定指向能力,以保证重复定位精度。
四、功耗
1.音圈电机快反镜在不同工作状态下的功耗差异显著。例如,上电启动瞬间或满负荷往复运动时功耗较高,而静态指向时功耗较低。
2.在功耗敏感的应用中,需根据具体工作状态评估和优化功耗设计。 3. 满负荷运行时需考虑散热与电源设计;
6. 技术发展趋势
轻量化与小型化:通过拓扑优化减少镜面与音圈电机结构重量,提升动态性能
复合驱动设计:结合音圈电机大行程与压电陶瓷高精度,实现多模式控制
智能控制算法:引入自适应滤波、神经网络补偿非线性误差
音圈电机快反镜凭借其大行程、强抗振性和环境适应性,成为国防与航天领域的首选。设计时需权衡行程、精度、功耗等参数,并针对具体场景优化柔性支撑与控制算法。未来随着复合驱动与智能化技术的融合,其性能边界将进一步拓展。同茂电机有多年定制生产音圈电机经验,一直沿用欧美技术与工艺,公司已推出适合激光切割,医疗器械(呼吸机等),半导体制造,精密机床制造,自动化物流运输,PCB加工,印刷设备,精密检测仪器,纺织与军工等不同领域应用的产品,并形成了标准化,系列化和模块化;